5.2 Betrag, Argument und komplexe Konjugation
Abstand und Spiegelung
Der Abstand zum Ursprung und die Spiegelung an der reellen Achse lassen sich unmittelbar aus den Koordinaten einer komplexen Zahl berechnen.
Definition 5.3 (Betrag und Konjugation). Für \(z=x+y\mathrm i\) heißen
\[ \begin{aligned} |z|&=\sqrt{x^2+y^2},\\ \overline z&=x-y\mathrm i \end{aligned} \]
der Betrag von \(z\) und die zu \(z\) konjugiert komplexe Zahl. Geometrisch ist \(|z|\) der Abstand zum Ursprung und \(\overline z\) die Spiegelung von \(z\) an der reellen Achse.
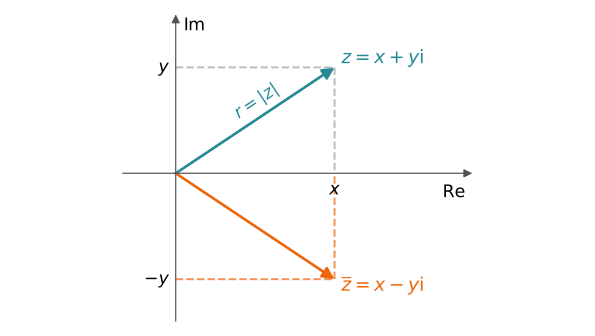
Rechnen mit der konjugiert komplexen Zahl
Durch Ausmultiplizieren erhält man Identitäten, die später insbesondere beim Dividieren helfen.
Bemerkung: Konjugation und Betrag. Für \(z,w\in\mathbb C\) gilt
\[ z\overline z=|z|^2,\qquad \overline{\overline z}=z,\qquad |\overline z|=|z|, \]
\[ \overline{z+w}=\overline z+\overline w,\qquad \overline{zw}=\overline z\,\overline w. \]
Außerdem ist \(z\in\mathbb R\) genau dann, wenn \(z=\overline z\).
Die erste Identität folgt aus \((x+y\mathrm i)(x-y\mathrm i)=x^2-(y\mathrm i)^2=x^2+y^2\). Insbesondere ist \(|z|=0\) genau für \(z=0\). Auch Abstände lassen sich so ausdrücken: \(|z-w|\) ist der Abstand zwischen den Punkten \(z\) und \(w\).
Der Winkel einer komplexen Zahl
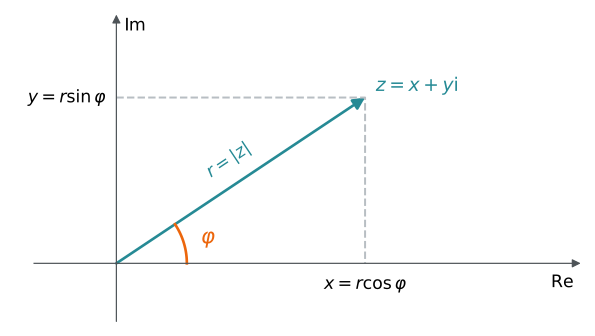
Ein Punkt außerhalb des Ursprungs lässt sich auch durch einen Winkel \(\varphi\) und einen Radius \(r=|z|\) beschreiben. Der Radius ist der Betrag der komplexen Zahl und misst ihren Abstand zum Ursprung. Der Winkel wird von der positiven reellen Achse aus gemessen. Da man beliebig viele volle Umdrehungen hinzufügen kann, wählen wir mit dem Hauptargument einen eindeutig bestimmten Winkel aus.
Definition 5.4 (Argument und Hauptargument). Sei \(z\neq0\) eine komplexe Zahl. Ein Argument von \(z\) ist ein Winkel \(\varphi\) welcher den Pfeil von \(0\) nach \(z\) mit der positiven reellen Achse einschließt. Das Hauptargument \(\operatorname{Arg}(z)\) ist das eindeutig bestimmte Argument im Intervall \((-\pi,\pi]\).
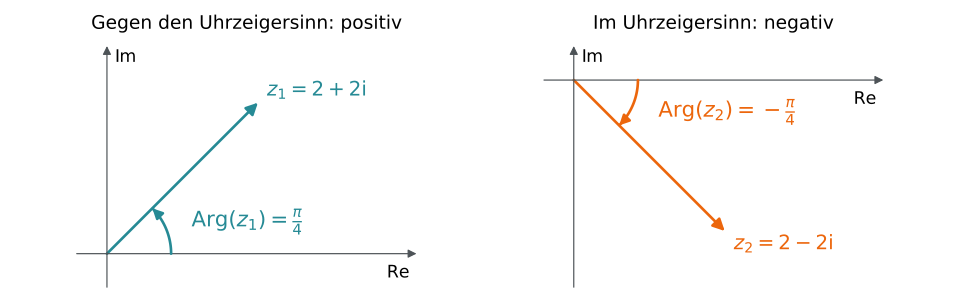
Das Hauptargument ist ein eindeutig bestimmter Winkel, das Argument ist nicht eindeutig.
Bemerkung: Eindeutigkeit des Hauptarguments.
Das Hauptargument \(\operatorname{Arg}(z)\) ist eindeutig bestimmt, da es auf das Intervall \((-\pi,\pi]\) beschränkt ist.
Das Argument ist nicht eindeutig bestimmt, da man beliebig viele volle Umdrehungen hinzufügen kann. Genauer gesagt ist \[ \varphi=\operatorname{Arg}(z)+2k\pi \] für jedes \(k \in \mathbb Z\) ein Argument von \(z\).
Argumente werden (typischerweise) in Bogenmaß angegeben, also in Vielfachen von \(\pi\). Ein voller Kreis entspricht \(2\pi\), ein halber Kreis \(\pi\) (also \(180^\circ\)).
Winkel und Koordinaten verbinden
Sinus und Kosinus verbinden den Winkel mit den beiden Koordinaten. So lässt sich anschließend der Winkel aus einem gegebenen Punkt berechnen.
Erinnerung: Sinus und Kosinus. Der Einheitskreis ist der Kreis um den Ursprung mit Radius \(1\). Sein Punkt zum Winkel \(\varphi\) hat die Koordinaten \((\cos\varphi,\sin\varphi)\).
Für den Radius \(r>0\) werden beide Koordinaten mit \(r\) multipliziert:
\[ \begin{aligned} x&=r\cos\varphi,\\ y&=r\sin\varphi. \end{aligned} \]
Das Hauptargument berechnen
Eine Fallunterscheidung nach dem Vorzeichen des Imaginärteils berücksichtigt den richtigen Quadranten automatisch.
Bemerkung: Berechnung aus den Koordinaten. Für \(-1\leq t\leq1\) ist \(\arccos(t)\) der eindeutige Winkel in \([0,\pi]\), dessen Kosinus \(t\) ist.
Aus \(\cos\varphi=\frac{x}{r}\) folgt für \(z=x+y\mathrm i\neq0\) und \(r=|z|\):
\[ \operatorname{Arg}(z)= \begin{cases} \arccos\!\left(\frac{x}{r}\right),&y\geq0,\\[1ex] -\arccos\!\left(\frac{x}{r}\right),&y<0. \end{cases} \]
Das Vorzeichen von \(y\) entscheidet, ob der Pfeil oberhalb oder unterhalb der reellen Achse liegt.
Für \(r=0\), also \(z=0\), ist diese Formel nicht anwendbar; für die Zahl null ist kein Argument definiert.
Bei einer Zahl im zweiten Quadranten muss das Hauptargument zwischen \(\frac\pi2\) und \(\pi\) liegen.
Beispiel: Betrag, Winkel und Spiegelbild
Bestimmen Sie \(|z|\), \(\operatorname{Arg}(z)\) und \(\overline z\) für \(z=-1+\mathrm i\). Der Quadrant hilft bei der Kontrolle des Winkels.
Koordinaten eindeutig umrechnen
Die bisherigen Formeln ergeben zusammen eine eindeutige Zuordnung: Außerhalb des Ursprungs beschreiben Koordinaten einerseits und Betrag mit Hauptargument andererseits denselben Punkt.
Satz 5.1 (Eindeutige Koordinatenumrechnung). Zwischen reellen Paaren \((x,y)\neq(0,0)\) und Paaren \((r,\varphi)\) mit \(r>0\) und \(\varphi\in(-\pi,\pi]\) besteht eine eindeutige Zuordnung.
Von \(x,y\) zu \(r,\varphi\):
\[ r=\sqrt{x^2+y^2},\qquad \varphi= \begin{cases} \arccos\!\left(\frac{x}{r}\right),&y\geq0,\\[1ex] -\arccos\!\left(\frac{x}{r}\right),&y<0. \end{cases} \]
Von \(r,\varphi\) zu \(x,y\):
\[ x=r\cos\varphi,\qquad y=r\sin\varphi. \]
Beide Umrechnungen sind zueinander invers.
Für \(r=0\) gilt \(x=y=0\); ein Hauptargument ist dann nicht definiert.
Für den Nachweis genügen die Koordinaten auf dem Einheitskreis und die Wahl des Hauptarguments.
Beweis
Beweis. Aus \(x=r\cos\varphi\) und \(y=r\sin\varphi\) folgt \(x^2+y^2=r^2(\cos^2\varphi+\sin^2\varphi)=r^2\). Wegen \(r>0\) ist der Betrag also genau \(r\). Der Winkel \(\varphi\) ist ein Argument des Punktes und liegt im Hauptargumentintervall; damit ist er eindeutig das Hauptargument.
Umgekehrt liefert \(\cos\varphi=\frac{x}{r}\) zusammen mit dem Vorzeichen von \(y\) die angegebene Fallunterscheidung. Die zugehörigen Koordinaten auf dem Einheitskreis sind \(\frac{x}{r}\) und \(\frac{y}{r}\); Multiplikation mit \(r\) ergibt wieder \(x\) und \(y\). Beide Umrechnungen machen einander somit rückgängig. \(\square\)
Zusammenfassung
- \(|z|\) misst den Abstand zum Ursprung; \(\overline z\) spiegelt an der reellen Achse.
- \(z\overline z=|z|^2\) ist reell und für \(z\neq0\) positiv.
- Das Hauptargument liegt in \((-\pi,\pi]\); weitere Argumente unterscheiden sich um \(2k\pi\).
- Vor jeder Winkelberechnung prüfen: Ist \(z\neq0\), und in welchem Quadranten liegt \(z\)?
- Für \(r>0\) und \(\varphi\in(-\pi,\pi]\) ist die Umrechnung zwischen \((x,y)\) und \((r,\varphi)\) in beiden Umrechnungen eindeutig.